Simcenter Testlab 2606 ISO 20270 기반 불변 컴포넌트 모델 추출|시험 데이터에서 가상검증까지
자동차·전동화 부품의 NVH 개발에서는 완성차가 나오기 전에 모터, EPS, e-Axle, 펌프, 컴프레서 같은 개별 소스가 차체에 장착됐을 때 얼마나 큰 진동과 소음을 만들지 예측해야 하는 경우가 많습니다.
문제는 부품을 시험 리그에 장착해 측정한 진동값 자체는 시험 지그와 장착 조건의 영향을 함께 받기 때문에 다른 차량이나 구조물에 그대로 재사용하기 어렵다는 점입니다.
핵심부터
Simcenter Testlab 2606의 AutoCMX(Automated Component Model Extraction)는 ISO 20270에 맞춰 Blocked Force와 구조 동특성 FRF를 자동 취득하고 불변 컴포넌트 모델로 만드는 하드웨어·소프트웨어 통합 솔루션입니다. 이후 모델을 Virtual Prototype Assembly(VPA)에 넣어 다른 차체·서브프레임·마운트 구조와 가상 조립할 수 있습니다. 실제 적용에서는 프로그램 메뉴보다 인터페이스 DOF, 좌표계, VPT 강체성, FRF Coherence, 신호대잡음비, 시험 지그 영향과 반복성을 제대로 관리하는 것이 훨씬 중요합니다.
Siemens가 공개한 Simcenter Testlab 2606 자료를 보면 AutoCMX의 목적은 단순히 시험시간을 줄이는 데 있지 않습니다.
숙련자마다 달라질 수 있었던 센서 배치와 가진 위치를 고정하고, 동일한 조건에서 여러 부품을 반복 측정해 공급사와 OEM 사이에 재사용 가능한 NVH 인터페이스 데이터를 만드는 것이 핵심입니다.
Simcenter Testlab 2606 AutoCMX가 기존 NVH 시험과 다른 점
구조전달 소음에서 흔히 사용하는 가속도 응답만으로는 소스와 리시버의 영향을 완전히 분리하기 어렵습니다. 같은 전동식 파워스티어링(EPS)을 다른 서브프레임에 장착하면 측정 진동값이 달라질 수 있기 때문입니다.
ISO 20270에서 다루는 Blocked Force는 이런 문제를 줄이기 위해 소스 자체의 구조 전달 특성을 표현하는 불변 Descriptor로 사용합니다.
| 구분 | 일반 장착상태 응답 측정 | AutoCMX 불변 컴포넌트 모델 |
|---|---|---|
| 측정 대상 | 현재 조립체의 진동·소음 응답 | 소스의 Blocked Force + 구조 FRF |
| Receiver 영향 | 크게 받음 | 소스 특성을 분리해 재사용 |
| 다른 차체 적용 | 재시험 필요 가능성 큼 | VPA에서 다른 Receiver와 조립 |
| 시험자 편차 | 센서·가진 위치에 따라 발생 | 고정 계측 지그로 반복성 개선 |
| 대표 활용 | 현상 확인·Troubleshooting | C-TPA·FBS·VPA·Virtual NVH |
ISO 20270이라고 해서 파일 하나만 만들면 끝나는 것은 아닙니다
ISO 20270:2019은 구조전달 소음·진동 소스의 Blocked Force를 간접적으로 측정하는 방법을 다룹니다.
특히 실제 소스와 Receiver가 접촉하는 Contact DOF에서 필요한 진동정보를 측정할 수 있어야 한다는 조건이 중요합니다. 따라서 “ISO 20270 지원 프로그램을 사용했다 = 모든 결과가 자동으로 유효하다”는 식으로 이해하면 안 됩니다.
실무에서 먼저 보는 부분
① 실제 힘이 전달되는 Mount·Bolt·Interface 위치가 맞는가
② 각 인터페이스의 X·Y·Z 및 회전방향 정의가 Receiver 모델과 동일한가
③ Virtual Point가 강체로 볼 수 있는 영역에 정의됐는가
④ FRF 품질이 충분한가
⑤ 운전 응답이 센서 Noise Floor보다 충분히 큰가를 먼저 확인합니다.
AutoCMX는 소프트웨어 기능 하나가 아니라 시험 시스템입니다
AutoCMX를 일반 Testlab 메뉴 하나로 생각하면 실제 도입 과정에서 차이가 크게 납니다. Siemens가 공개한 구성은 다음 요소가 함께 사용됩니다.
- Self-measuring Fixture
- Fixture에 고정된 Accelerometer
- 순차 가진용 Shaker
- Amplifier
- Automation Control Unit
- Simcenter SCADAS Data Acquisition Front-end
- Simcenter Testlab AutoCMX Software
센서와 가진기를 시험체에 매번 새로 붙이는 방식이 아니라 계측 장치가 지그 쪽에 고정되어 있기 때문에 부품을 교체해도 센서 위치와 가진 위치를 동일하게 유지할 수 있다는 것이 중요한 차이입니다.
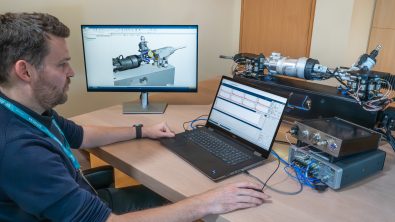
Simcenter Testlab 전체 기능과 SCADAS 연계 범위는 Siemens Simcenter Testlab 공식 제품 페이지에서도 확인할 수 있습니다.
AutoCMX 실제 측정은 FRF → VPT → Blocked Force 순서로 진행
실제로 작업할 때는 처음부터 Blocked Force 숫자를 보는 것이 아니라 Geometry와 인터페이스 정의 → FRF 취득 → Virtual Point Transformation → 운전응답 → Blocked Force 계산 → Component Model 생성 순서로 보는 것이 이해하기 쉽습니다.
1. 실제 장착점을 기준으로 Interface와 좌표계를 먼저 정의
가장 먼저 해야 할 일은 센서를 붙이는 것이 아니라 실제 제품에서 구조력이 전달되는 Connection Interface를 정하는 것입니다.
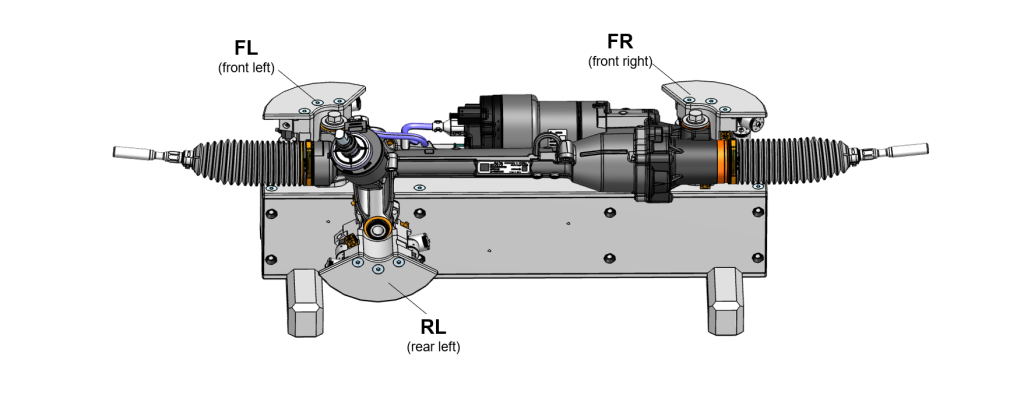
예를 들어 EPS가 Subframe에 3개의 Mount로 연결된다면 각 Mount의 기준점을 만들고 X·Y·Z 방향과 회전 자유도를 정의합니다.
하나의 Virtual Point를 6 DOF로 표현한다면 일반적으로 다음 자유도를 생각할 수 있습니다.
- Translation X
- Translation Y
- Translation Z
- Rotation Rx
- Rotation Ry
- Rotation Rz
따라서 3개의 Mount를 모두 6 DOF로 모델링한다면 이론적으로 3 × 6 = 18개의 Interface DOF가 됩니다. 다만 실제 Indicator Sensor 수와 FRF Matrix 크기는 Fixture 설계와 측정전략에 따라 더 커질 수 있습니다.
좌표계를 대충 맞추면 VPA에서 가장 먼저 문제가 생깁니다
시험 부품에서는 +X가 차량 전방인데 Receiver 모델에서는 +X가 후방이라면 크기 자체는 정상처럼 보여도 Phase와 Force Direction이 뒤집힌 모델이 만들어질 수 있습니다.
- Source와 Receiver 원점
- Point ID
- X·Y·Z 축 방향
- 회전축 Right-hand Rule
- 단위계
- Mount 순서
이 항목은 시험 전에 문서화하는 것이 좋습니다. 특히 공급사에서 Blocked Force Model을 받아 OEM 모델에 조립한다면 파일명보다 Interface Definition Sheet가 더 중요합니다.
2. Shaker를 순차 구동해 FRF Matrix 측정
AutoCMX에서는 지그에 배치된 Shaker를 순차적으로 구동하고 각 가진에 대한 Indicator Response를 측정해 Coupled Accelerance FRF Matrix를 구성합니다.
여기에서 FRF 그래프가 그럴듯하게 보이는 것만으로는 충분하지 않습니다.
| 확인 항목 | 문제가 있을 때 보이는 현상 | 먼저 볼 부분 |
|---|---|---|
| Coherence | 특정 주파수에서 급락 | 가진 레벨·Noise·비선형·센서 |
| FRF Phase | 예상과 반대로 180° 전환 | 센서 극성·축방향 |
| Amplitude | 특정 채널만 과도하게 큼 | Gain·단위·Calibration |
| Repeated Run | 재측정 때 Peak 이동 | 체결·Fixture·온도 |
| Cross-axis | 원하지 않는 축 응답 과다 | 센서 방향·Local Flexibility |
Coherence 0.9를 무조건 합격선으로 쓰지는 마세요.
Siemens가 공개한 AutoCMX 시험 사례에서는 6 DOF Virtual Point 변환 결과에서 약 0.9 이상의 높은 Coherence와 운전응답이 센서 Noise Floor보다 10 dB 이상 큰 상태를 좋은 품질의 근거로 제시합니다. 하지만 Anti-resonance나 낮은 응답 구간에서는 정상적인 시험에서도 Coherence가 떨어질 수 있습니다. 따라서 전체 주파수 대역을 하나의 숫자로 판정하기보다 관심 NVH Band에서 Force·Response·Coherence를 함께 확인하는 것이 좋습니다.
3. Virtual Point Transformation으로 실제 접점 6 DOF 복원
센서를 실제 Bolt 중심이나 Mount 접점에 정확히 배치하기 어려운 경우가 많습니다. 이때 여러 주변 센서의 응답을 이용해 가상의 Interface Point에서 운동을 재구성하는 것이 Virtual Point Transformation(VPT)입니다.
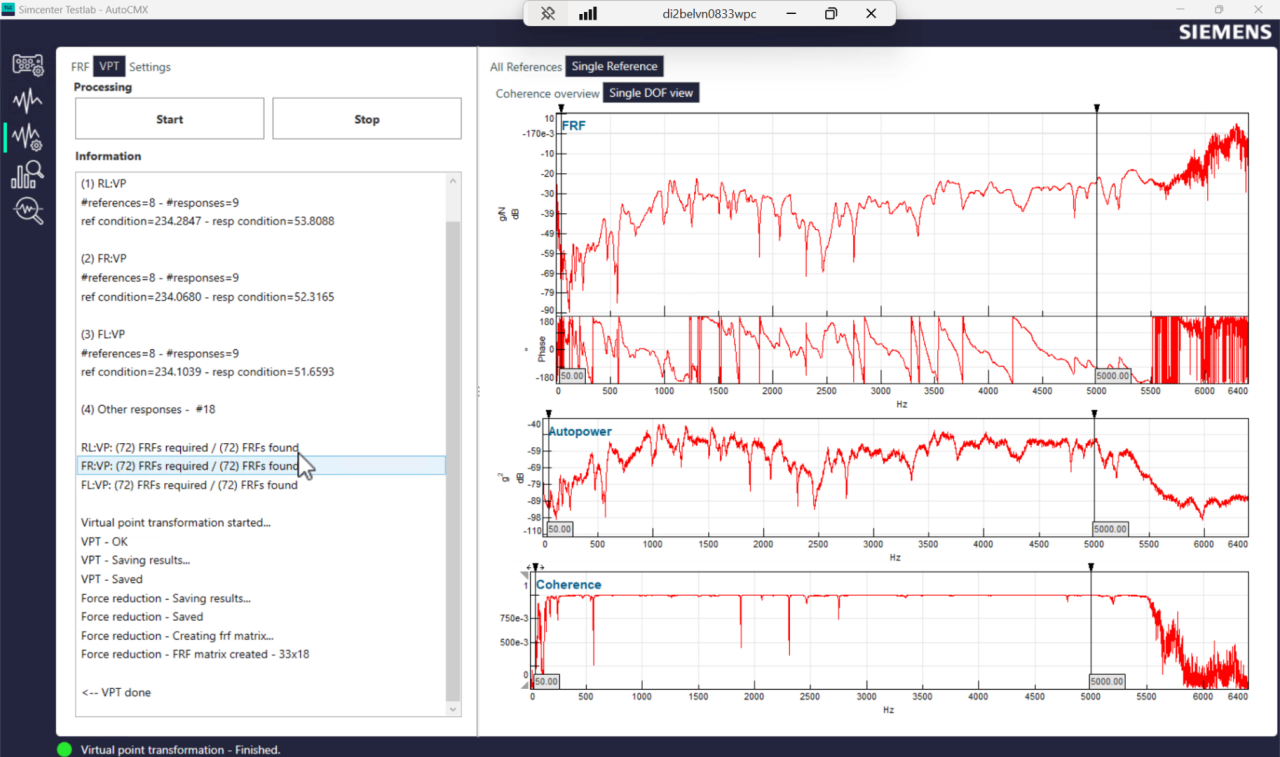
Siemens의 AutoCMX 화면을 보면 실제로 FRF · VPT · Settings 탭이 구분되어 있고 VPT 처리 과정에서 FRF, Autopower, Coherence를 함께 확인할 수 있습니다.
VPT에서 자주 놓치는 것은 Virtual Point의 강체성
Virtual Point 주위 구조물이 실제로는 쉽게 휘는데 이를 하나의 완전한 강체처럼 가정하면 회전 자유도를 포함한 결과가 불안정해질 수 있습니다.
- 센서가 Virtual Point 주위에 충분히 분산되어 있는가
- 센서 위치가 한 직선에 몰려 있지 않은가
- Shaker Force가 Interface를 충분히 가진하는가
- Adapter 자체의 Local Mode가 관심 주파수에 들어오지 않는가
- Virtual Point Adapter를 과도하게 유연하게 만들지 않았는가
VPT가 불안정한 상태에서 Blocked Force 계산을 진행하면 뒤 단계에서 Regularization을 아무리 조정해도 원래 잘못된 Interface 정보를 완전히 복구하기 어렵습니다.
4. 실제 운전조건에서 Operational Response 측정
FRF Characterization이 끝나면 Component를 실제 동작 조건으로 구동해 Indicator Response를 취득합니다.
전동식 Power Steering이라면 Speed나 Torque 조건, 전동 모터라면 RPM·Load, Pump라면 압력·회전수처럼 Blocked Force와 연결할 실제 Operating Point를 명확하게 기록해야 합니다.
실무에서는 파일명보다 Operating Metadata를 남겨두는 것이 중요합니다.
예: 3000 rpm / 40 Nm / Coolant 65℃ / Mount Torque XX Nm / Test Sample No.03처럼 회전수·부하·온도·부품번호·체결조건을 함께 저장해야 이후 VPA 결과가 달라졌을 때 원인을 추적할 수 있습니다.
5. FRF의 Pseudo-inverse로 Blocked Force 추정
Siemens가 공개한 AutoCMX 설명에서는 다음 관계를 이용해 Blocked Force를 계산합니다.
- f2,bl : Source Contact DOF의 Blocked Force
- a4 : 측정한 Indicator Acceleration
- H42AB : Coupled Accelerance FRF Matrix
- + : Moore-Penrose Pseudo-inverse
수식 자체보다 중요한 것은 H Matrix가 수치적으로 안정적인가입니다.
서로 비슷한 위치에 센서를 몰아 배치하거나 일부 DOF가 제대로 가진되지 않으면 Matrix가 Ill-conditioned 상태가 되고 작은 측정오차가 Blocked Force에서 매우 큰 Peak로 증폭될 수 있습니다.
Blocked Force가 특정 주파수에서 비정상적으로 폭증할 때
무조건 “그 주파수에서 부품 힘이 엄청 크다”고 판단하면 안 됩니다. 먼저 다음 항목을 봅니다.
- FRF Matrix Condition
- 해당 Band의 Coherence
- 센서 Noise Floor
- Indicator 위치 중복성
- Shaker Excitation Coverage
- VPT Rigidity
- Mount 체결상태
Regularization은 유용하지만 잘못 측정한 데이터를 정상 데이터로 만들어주는 기능은 아닙니다. 측정 Geometry와 FRF 품질을 먼저 수정하고 그래도 필요한 경우에 Regularization을 검토하는 순서가 좋습니다.
FBS Decoupling으로 시험 지그 영향을 제거하는 방법
시험대 위에서 측정한 FRF에는 Component A뿐 아니라 Fixture B의 동특성이 같이 포함됩니다.
이 상태를 그대로 Component Model이라고 사용하면 다른 Receiver에 연결했을 때 원래 시험 Fixture의 Mode까지 따라가는 문제가 생길 수 있습니다.
Simcenter Testlab 2606에는 Frequency-Based Substructuring(FBS) Decoupling Workflow가 강화되어 이런 Fixture나 Known Structure의 영향을 분리할 수 있습니다.
실제 FBS Decoupling에서 필요한 두 가지 FRF
- Assembly AB FRF : Component A가 Fixture B에 장착된 상태
- Known Structure B FRF : Component를 제거하고 Fixture만 측정한 상태
최소한 양쪽 구성에서 Connection Interface DOF의 FRF가 필요하며 필요하면 Fixture와 Component에 Observation DOF를 추가해 수치 Condition을 개선할 수 있습니다.
Fixture를 한 번 Calibration하면 여러 부품 Variant에 재사용 가능
FBS Decoupling의 장점은 Known Structure를 잘 Characterize해두면 여러 Component Variant를 반복 시험할 때 동일 Fixture Model을 재사용할 수 있다는 점입니다.
다만 Fixture에 다음과 같은 변경이 발생했다면 Calibration Model을 그대로 재사용하면 안 됩니다.
- Adapter 형상 변경
- Sensor·Shaker 위치 변경
- Mount Bolt나 체결조건 변경
- Fixture 보강판 추가
- Base Plate 고정조건 변경
- Fixture 손상·용접 수정
FBS Decoupling 실제 Workflow는 Siemens 공식 FBS Decoupling 설명에서 Assembly와 Known Structure를 분리하는 예제를 확인할 수 있습니다.
Virtual Prototype Assembly에 Blocked Force 모델 넣는 방법
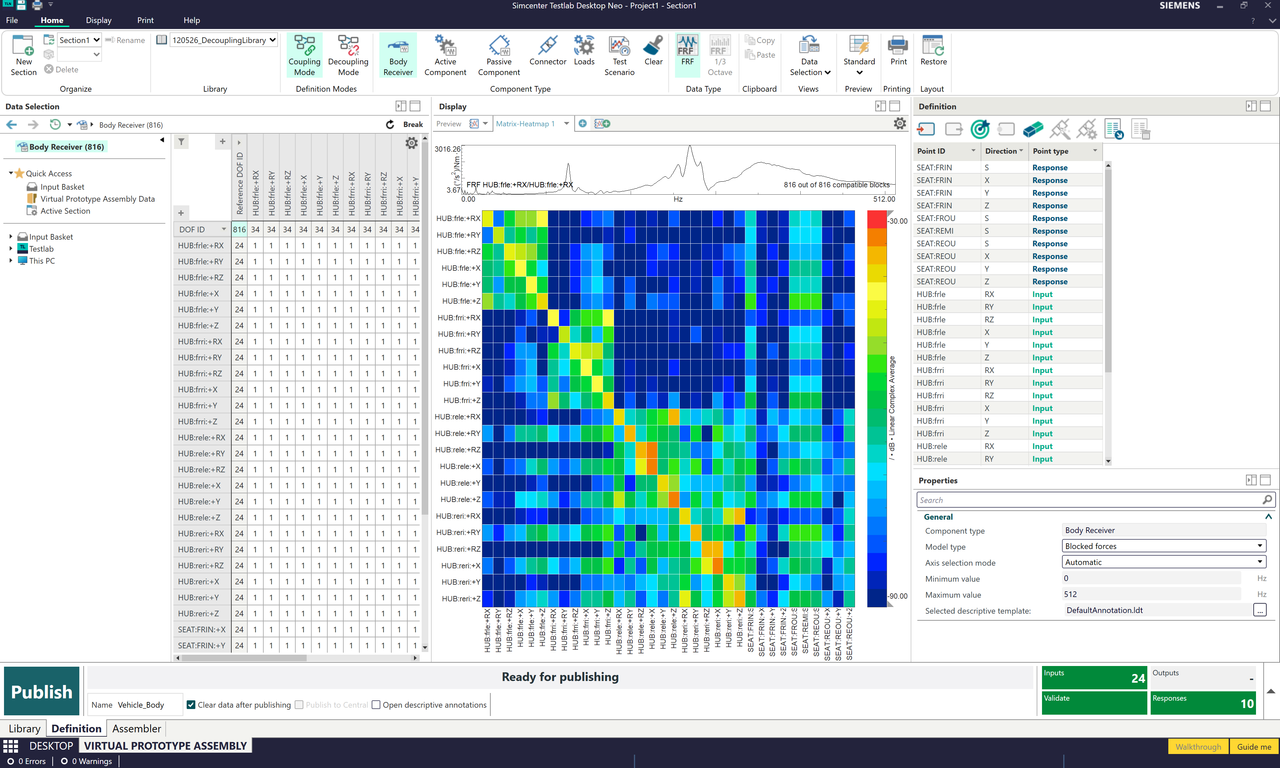
AutoCMX의 최종 목적은 시험 데이터를 저장하는 것이 아니라 다른 Receiver 구조와 조립해 시스템 수준 NVH를 예측하는 것입니다.
Simcenter Testlab Neo 2606에서는 Source Characterization부터 Component Publishing, VPA Definition, System Prediction과 NVH Simulator까지 연결하는 Workflow가 강화됐습니다.
VPA에서 가장 먼저 맞춰야 하는 것은 파일 형식이 아니라 Interface
Component Library에 모델이 정상적으로 들어갔다고 해서 바로 예측이 되는 것은 아닙니다.
| VPA 확인 항목 | 문제가 있으면 나타나는 현상 |
|---|---|
| Point ID | 서로 다른 Mount가 연결됨 |
| Direction | Force 방향·Phase 반전 |
| Input / Response Type | Coupling Mapping 실패 |
| 좌표계 | Cross-axis Response 증가 |
| 단위 | 예측값이 수십·수천 배 차이 |
| Frequency Range | 일부 대역 Prediction 누락 |
| DOF 수 | Matrix Dimension 불일치 |
특히 공급사와 OEM이 데이터를 주고받는 경우에는 다음과 같은 규칙을 먼저 정해두는 것이 좋습니다.
- 차량 좌표계 기준
- Component Local Coordinate
- Interface Naming Rule
- Force·Acceleration 단위
- Frequency Resolution
- Maximum Valid Frequency
- Operational Condition ID
- Component Revision

예시|EPS 부품 3종을 같은 차량에 넣어 비교한다면
예를 들어 기존 EPS A, 개선품 B, 이상품 C를 같은 Subframe Model에 연결해 비교한다고 가정해보겠습니다.
- 3개 EPS를 동일 AutoCMX Fixture에서 Characterize
- 동일한 Mount Interface와 Operating Condition 사용
- 각 Sample의 Blocked Force Model 생성
- 동일 Vehicle Receiver Model에 각각 연결
- Driver Ear Sound Pressure와 Subframe Vibration 계산
- A/B/C 결과를 동일 RPM·Frequency 기준으로 비교
이렇게 해야 Receiver가 달라져 발생한 차이인지 실제 Component 차이인지를 분리해서 판단하기 쉬워집니다.
Siemens 공개 EPS 시험에서는 얼마나 빨라졌나?
Siemens가 공개한 Electric Power Steering 사례에서는 3개의 Mount를 가진 EPS를 AutoCMX로 Characterize했습니다.
| 시험 방법 | 24개 Indicator FRF Set 취득시간 |
|---|---|
| AutoCMX | 약 16분 |
| Manual Roving Shaker | 약 4시간 48분 |
| Roving Hammer | 약 4시간 |
Siemens는 전체 Component Characterization을 실험실 Technician 기준 약 20분 수준까지 줄일 수 있는 사례를 제시합니다. 다만 이 숫자는 공개 Case Study의 시험 구성에 대한 결과이며 모든 부품이 무조건 20분 안에 측정된다는 의미는 아닙니다.
관심 주파수, Mount 수, Channel 수, 운영조건 수와 Component 교체시간에 따라 실제 시험시간은 달라집니다.
NVH 엔지니어가 실제로 확인하는 AutoCMX 데이터 품질
AutoCMX를 도입했다고 시험 품질 검증이 사라지는 것은 아닙니다. 오히려 자동화된 데이터가 빠르게 쌓이기 때문에 잘못된 데이터도 빠르게 양산될 수 있다는 점을 주의해야 합니다.
센서·채널·단위 체크리스트
| 검증 항목 | 권장 확인방법 |
|---|---|
| Accelerometer Polarity | Tap Test 또는 Reference 방향 비교 |
| Channel Mapping | Physical Channel ↔ Geometry ID 대조 |
| Calibration | Sensor Calibration Date·Sensitivity 확인 |
| Force Channel | Shaker Force 방향과 Polarity 확인 |
| Unit | N, m/s², m/s²/N 등 전체 Workflow 통일 |
| Sampling | 목표 Maximum Frequency에 맞게 설정 |
| Operating Metadata | RPM·Load·Temperature·Sample Revision 저장 |
재현성은 같은 부품 반복과 재장착 반복을 따로 봅니다
한 번 측정하고 “반복성이 좋다”고 판단하는 것보다 다음 두 종류를 분리해서 보는 것이 좋습니다.
Repeat Measurement
부품을 Fixture에 그대로 둔 채 같은 조건으로 다시 측정합니다. 여기서 차이가 크다면 계측·신호·운전조건부터 문제가 있을 가능성이 큽니다.
Remount Repeatability
부품을 완전히 탈거한 뒤 다시 장착하고 동일 시험을 반복합니다. 이 차이는 Bolt Torque, Contact Surface, Mount Seating과 Operator 영향을 포함합니다.
양산품 분산을 보고 싶다면 측정 반복성보다 부품 간 편차가 충분히 큰지 먼저 확인해야 실제 Production Spread와 Measurement Scatter를 구분할 수 있습니다.
주파수 대역은 무조건 넓게 잡는다고 좋은 것이 아닙니다
Siemens의 AutoCMX 공개 자료에서는 해당 시스템의 반복 가능한 결과를 최대 약 5 kHz까지 설명하고 있지만, 모든 프로젝트에서 5 kHz가 필요한 것은 아닙니다.
예를 들어 저주파 Mount Shake가 핵심인 경우와 Electric Motor Whine을 보는 경우 필요한 대역이 다릅니다.
- 목표 NVH KPI Frequency
- Sensor Bandwidth
- Shaker·Fixture 유효 Band
- Virtual Point Rigidity
- Receiver FRF Bandwidth
- Operating Order Range
이 범위를 기준으로 전체 모델의 Valid Frequency Range를 정하는 것이 좋습니다.
AutoCMX·FBS·VPA에서 자주 발생하는 오류와 해결 순서
VPT 계산은 완료되는데 Blocked Force가 이상하게 큽니다
가장 먼저 Pseudo-inverse 문제를 의심하기보다 원본 FRF부터 확인합니다.
- 문제 Frequency의 Coherence 확인
- FRF Magnitude·Phase 확인
- 센서 극성 확인
- Virtual Point Geometry 확인
- 해당 DOF 가진 충분성 확인
- Matrix Conditioning 확인
- 그다음 Regularization 필요성 판단
같은 부품인데 Receiver를 바꾸면 Blocked Force가 크게 달라집니다
Blocked Force의 장점은 Source Invariant Descriptor라는 데 있기 때문에 Receiver를 바꿨을 때 지나치게 달라진다면 다음 부분을 의심해볼 수 있습니다.
- Interface DOF 누락
- Receiver Dynamic Stiffness 차이에 따른 Conditioning
- Contact 상태 변화
- Source 자체의 Operating Condition 변화
- 비선형 Mount
- Fixture Reinforcement가 Source까지 영향을 준 경우
VPA에서 Component를 연결했는데 결과가 지나치게 큽니다
이 경우 가장 먼저 볼 것은 단위입니다.
mm ↔ m, g ↔ m/s², N/mm ↔ N/m 같은 단위 불일치는 그래프 모양은 그럴듯한데 절대값이 수백·수천 배 어긋나는 대표적인 원인입니다.
- Force 단위
- Acceleration 단위
- Mobility / Accelerance / Receptance 유형
- Frequency 단위
- Pressure Reference
- Coordinate Rotation
FBS Decoupling 후 이상한 Peak가 새로 생깁니다
Assembly AB와 Known Structure B가 실제로 동일 Boundary Condition인지 확인해야 합니다.
- Component 제거 후 Fixture 체결상태가 달라지지 않았는가
- 센서 위치를 옮기지 않았는가
- Temperature가 크게 달라지지 않았는가
- Reference DOF가 동일한가
- 주파수 Resolution이 같은가
- 두 FRF의 Frequency Grid가 정합되는가
Decoupling은 두 모델의 차이를 계산하는 성격이 강하기 때문에 작은 불일치가 특정 주파수에서 크게 증폭될 수 있습니다.
Simulation과 Testlab VPA 결과가 맞지 않습니다
부품 모델만 의심하지 말고 다음 순서로 비교하는 것이 빠릅니다.
- Geometry Coordinate
- Interface DOF
- Boundary Condition
- Mass·Stiffness
- Mount Model
- FRF 종류
- Damping
- Frequency Resolution
- Operating Load
특히 CAE 쪽에서는 Mount를 Linear Bushing으로 처리했는데 실물 시험에서는 Preload·Contact·Rubber Nonlinearity가 크게 작용한다면 완벽하게 일치하기 어렵습니다.
Simcenter 기반 접촉·체결조건을 함께 검토하려면 NX Simcenter 볼트 프리로드 해석|체결 토크·갭·접촉조건 검증도 함께 참고할 수 있습니다.
Siemens 공식 영상으로 AutoCMX와 VPA 실제 Workflow 확인
AutoCMX 컴포넌트 모델 자동 추출
Siemens 공식 영상에서는 AutoCMX가 Component Characterization을 어떤 방식으로 자동화하고 Virtual NVH Development와 연결하는지 전체 흐름을 볼 수 있습니다.
Simcenter Testlab 2606 System NVH Prediction
두 번째 영상은 Characterize → Assemble → Assess 구조로 Source Characterization, Virtual Prototype Assembly와 NVH Simulator까지 연결하는 2606 Workflow를 보여줍니다.
AutoCMX 도입 전 하드웨어·라이선스·시험환경 확인
AutoCMX는 Simcenter Testlab 2606을 설치했다고 자동으로 사용할 수 있는 일반 분석 기능과는 성격이 다릅니다.
| 검토 항목 | 확인할 내용 |
|---|---|
| Testlab Version | 2606 및 적용 Maintenance Update |
| SCADAS | 필요 Channel·Sensor Conditioning 지원 여부 |
| Fixture | AutoCMX Self-measuring Fixture 구성 |
| Shaker | 필요 Force·Frequency Band |
| Sensor | Range·Sensitivity·Bandwidth |
| License | AutoCMX·VPA·관련 Workflow 사용권 |
| Component Interface | Mount 수와 DOF 구성 가능 여부 |
| Receiver Model | VPA에 연결할 FRF·CAE Model 준비 여부 |
특히 FBS Decoupling은 Simcenter Testlab 2606에서 Token 기반 라이선스 체계로 활용할 수 있다고 Siemens가 안내하고 있지만 AutoCMX 전체 시스템의 구매 구성과 License는 회사 계약과 Hardware Setup에 따라 달라질 수 있으므로 도입 전 Siemens 또는 공급사에 현재 구성 기준으로 확인하는 것이 좋습니다.
AutoCMX가 특히 잘 맞는 개발환경
- EPS·e-Axle·Motor·Pump 등 Component Variant가 많은 경우
- 공급사에서 OEM으로 Blocked Force 데이터를 전달해야 하는 경우
- 완성차 Prototype 이전에 NVH를 예측해야 하는 경우
- 동일 부품의 생산 분산을 비교해야 하는 경우
- VPA·C-TPA·FBS를 이미 사용하는 경우
- Test와 CAE를 같은 Interface 기준으로 연결하려는 경우
AutoCMX까지 필요하지 않을 수 있는 경우
- 한 번만 시험하는 단일 Prototype
- 단순 소음·진동 Troubleshooting이 목적인 경우
- Receiver Model이 준비되지 않은 경우
- Interface DOF를 정의할 수 없는 구조
- Component가 강한 비선형 특성을 보이는 경우
Simcenter Testlab 2606 AutoCMX 자주 묻는 질문
AutoCMX는 일반 TPA와 무엇이 다른가요?
일반 TPA는 현재 조립된 시스템의 전달 경로와 기여도를 분석하는 데 초점이 있고, AutoCMX는 Source Component 자체의 Blocked Force와 구조 특성을 불변 모델로 추출해 다른 Receiver에서 재사용하는 것이 목적입니다.
Blocked Force와 Contact Force는 같은 힘인가요?
같지 않습니다. Contact Force는 특정 Source와 Receiver가 실제 결합된 상태에서 인터페이스를 통해 전달되는 힘이고 Blocked Force는 Source Interface가 이상적으로 구속됐을 때의 등가 Force Descriptor로 이해하는 것이 좋습니다. Receiver가 바뀌면 Contact Force는 달라질 수 있지만 이상적인 Blocked Force Descriptor는 Source에 대해 불변이어야 합니다.
Virtual Point를 꼭 6 DOF로 만들어야 하나요?
모든 경우에 무조건 6 DOF가 필요한 것은 아니지만 실제 Interface에서 회전운동과 Moment가 중요한 경우 병진 3 DOF만 사용하면 정보가 누락될 수 있습니다. 구조와 목표 주파수 범위를 고려해 Interface Model의 자유도를 정해야 합니다.
Coherence가 0.9보다 낮으면 데이터를 버려야 하나요?
그렇게 단순하게 판단하기 어렵습니다. Siemens AutoCMX 사례에서는 높은 Coherence를 품질 근거로 사용하지만 Anti-resonance나 응답이 매우 작은 구간에서는 Coherence가 자연스럽게 낮아질 수 있습니다. 관심 주파수 Band의 FRF·SNR·Phase와 반복성을 같이 확인해야 합니다.
Regularization을 많이 걸면 Blocked Force가 안정적인 것 아닌가요?
그래프는 부드러워질 수 있지만 실제 정보까지 제거할 수 있습니다. Matrix가 불안정하다면 센서 Geometry, Indicator DOF, Shaker 방향과 FRF 품질을 먼저 개선하고 Regularization은 그 다음 단계에서 최소한으로 적용하는 것이 좋습니다.
AutoCMX 결과를 Simcenter 3D 해석 모델과도 연결할 수 있나요?
VPA는 측정 모델과 Simulation Model을 함께 조립하는 Hybrid Virtual Prototype Workflow에 활용할 수 있습니다. 다만 Interface 좌표·DOF·FRF 표현·단위와 Frequency Range를 동일하게 정의해야 합니다.
제품설계에서 구조·열·NVH 등 CAE 영역 자체를 먼저 이해하려면 CAE 제품설계 구조해석·CFD·NVH|Simcenter 3D·Nastran·Abaqus 비교를 함께 보면 Testlab과 Simulation 역할을 구분하기 쉽습니다.
시험과 CAE 결과가 계속 다르면 어느 쪽을 기준으로 봐야 하나요?
둘 중 하나가 항상 정답이라고 보기보다 Boundary Condition과 Interface 정의가 같은지부터 비교해야 합니다. 시험에서는 실제 Bolt·Rubber Mount·Temperature·Preload가 작용하지만 CAE에서는 이를 단순화했을 수 있습니다.
전자기·열·구조 등 여러 물리 조건까지 연결해야 하는 전동화 부품이라면 NX·Simcenter 3D 다중물리 해석|전자기·열·구조·EMI 전장품 검증도 함께 확인해볼 수 있습니다.
AutoCMX가 물리 시험을 없애주는 기능인가요?
아닙니다. AutoCMX는 물리 시험에서 얻은 고품질 Component Model을 이용해 완성 시스템 Prototype 시험 횟수를 줄이고 설계 판단을 앞당기는 기술에 가깝습니다. 최종 제품 단계에서는 여전히 독립적인 실차·실물 NVH 시험과 Correlation이 필요합니다.
실무 기준으로 정리하면
Simcenter Testlab 2606 AutoCMX의 핵심은 Blocked Force를 자동 계산하는 버튼보다 ① Interface와 6 DOF 정의 → ② 반복 가능한 FRF 측정 → ③ VPT Rigidity와 Coherence 확인 → ④ 실제 Operating Response 취득 → ⑤ Blocked Force 계산 → ⑥ FBS Decoupling으로 Fixture 영향 제거 → ⑦ VPA Interface 정합 → ⑧ 실물 NVH 시험과 Correlation까지 하나의 표준 Workflow로 만드는 것입니다. 초기 Pilot에서는 여러 부품을 바로 측정하기보다 대표 Component 하나를 선정해 반복 측정·재장착 반복·Receiver 변경·VPA Prediction까지 검증한 뒤 Batch Characterization으로 확대하는 것이 안전합니다.
함께 보면 좋은 관련글
- CAE 제품설계에서 구조해석·CFD·NVH가 필요한 이유|Simcenter 3D·Nastran·Abaqus 비교 [디크리노랗]
- NX·Simcenter 3D 다중물리 해석|전자기·열·구조·EMI 전장품 설계 [디크리노랗]
- NX Simcenter 볼트 프리로드 해석|체결 토크·접촉·조립 갭 검증 [디크리노랗]
- UG NX부터 2026 Designcenter까지|CAD·Simulation 작업환경 차이 [노랗IT월드]
Siemens·ISO 공식 확인자료
- Siemens – Simcenter Testlab 2606 AutoCMX Component Characterization
- Siemens – What’s New in Simcenter Testlab 2606
- Siemens – Simcenter Testlab 2606 System NVH Prediction
- Siemens – FBS Decoupling in Simcenter Testlab 2606
- Siemens – Simcenter Testlab 공식 제품정보
- ISO 20270:2019 – Indirect Measurement of Blocked Forces
정보 확인일: 2026년 10월 4일. Simcenter Testlab 2606의 AutoCMX·FBS·VPA 기능과 하드웨어·라이선스 구성은 설치 환경과 계약 조건에 따라 달라질 수 있습니다. Coherence·SNR·주파수 대역과 시험시간 수치는 Siemens 공개 AutoCMX Case Study의 예시이며 모든 시험의 고정 합격기준으로 사용해서는 안 됩니다.


